全方位陆地作业球形机器人
温馨提示:电子书为虚拟商品,一经发货概不退换,请谨慎购买。3小时内发货(节假日除外),发货时效不超过24小时,急单慎拍!
内容简介
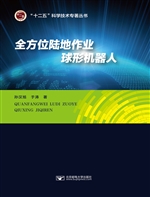
书名:全方位陆地作业球形机器人
作者:孙汉旭,于涛著
ISBN:978-7-5635-4267-3
出版社:北京邮电大学出版社
出版日期:2015.09
球形机器人将驱动机构和控制系统包含在一个球形壳体内、利用球形外壳作为滚动行走装置的一种移动机器人。球形机器人由于其特殊结构,相比其他移动机器人有着很大的优点。本书对水平面运动球形机器人动力学特性、球形机器人坡面运动的动力学建模、坡面倾斜角度已知条件和未知条件下的球形机器人爬坡运动的控制策略、球形机器人坡面运动的轨迹跟踪策略、球形机器人坡面运动的路径跟踪策略、球形机器人坡面运动的定点控制策略、BYQ-4球形机器人典型操作任务特性进行了研究和分析。
作者:孙汉旭,于涛著
ISBN:978-7-5635-4267-3
出版社:北京邮电大学出版社
出版日期:2015.09
球形机器人将驱动机构和控制系统包含在一个球形壳体内、利用球形外壳作为滚动行走装置的一种移动机器人。球形机器人由于其特殊结构,相比其他移动机器人有着很大的优点。本书对水平面运动球形机器人动力学特性、球形机器人坡面运动的动力学建模、坡面倾斜角度已知条件和未知条件下的球形机器人爬坡运动的控制策略、球形机器人坡面运动的轨迹跟踪策略、球形机器人坡面运动的路径跟踪策略、球形机器人坡面运动的定点控制策略、BYQ-4球形机器人典型操作任务特性进行了研究和分析。
上一本:
煤矿井下应急救援无线Mesh网络关键技术
下一本:
通信原理——基于Matlab的计算机仿真