双足机器人行走控制与优化
温馨提示:电子书为虚拟商品,一经发货概不退换,请谨慎购买。3小时内发货(节假日除外),发货时效不超过24小时,急单慎拍!
内容简介
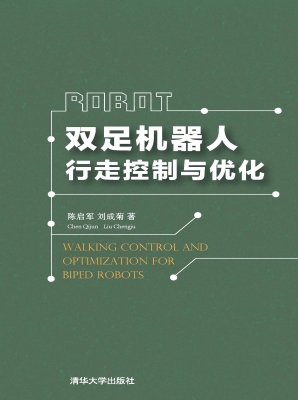
书名:双足机器人行走控制与优化
作者:陈启军,刘成菊著
ISBN:978-7-302-43655-3
出版社:清华大学出版社
出版日期:2016.09
双足机器人是一个非常具有挑战性的研究方向,作者及其课题组在这一领域从事着不懈的研究和探索,在双足机器人的理论与技术方面取得一些有益的积累和进展。本书比较完整地介绍了作者课题组近些年的研究成果,将该领域的研究思想、理论方法、研究成果作了系统的总结和归纳。本书有益于同行参考和深入研究,并促进双足机器人运动规划和行为优化方向研究的方展。
作者:陈启军,刘成菊著
ISBN:978-7-302-43655-3
出版社:清华大学出版社
出版日期:2016.09
双足机器人是一个非常具有挑战性的研究方向,作者及其课题组在这一领域从事着不懈的研究和探索,在双足机器人的理论与技术方面取得一些有益的积累和进展。本书比较完整地介绍了作者课题组近些年的研究成果,将该领域的研究思想、理论方法、研究成果作了系统的总结和归纳。本书有益于同行参考和深入研究,并促进双足机器人运动规划和行为优化方向研究的方展。
上一本:
水中有机物及吸附处理
下一本:
微软互联网信息服务(IIS)最佳实践