排爆机器人的研究与开发
温馨提示:电子书为虚拟商品,一经发货概不退换,请谨慎购买。3小时内发货(节假日除外),发货时效不超过24小时,急单慎拍!
内容简介
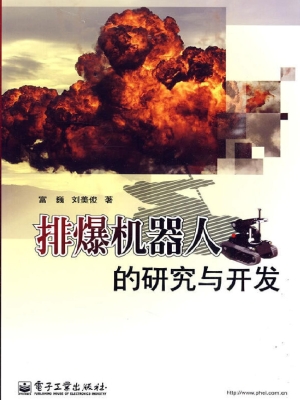
书名:排爆机器人的研究与开发
作者:富巍,刘美俊著
ISBN:978-7-121-10153-3
出版社:电子工业出版社
出版日期:2010.01
本书以作者所作博士后研究工作报告为背景,以排爆机器人机械臂单关节遥控操作、联动遥控操作、机械手一次自动到位遥控操作3种工作模式为中心,进行了深入的研究与开发。在特殊约束条件下,解决了5自由度机器手逆运动学求解困难的问题。应用“双目立体视觉”技术,解决了爆炸物目标测距的问题。运用观测图像,实现了排爆机器人手爪柔性控制策略,保障了抓取爆炸物的安全,研制出了具有自主知识产权的排爆机器人。
作者:富巍,刘美俊著
ISBN:978-7-121-10153-3
出版社:电子工业出版社
出版日期:2010.01
本书以作者所作博士后研究工作报告为背景,以排爆机器人机械臂单关节遥控操作、联动遥控操作、机械手一次自动到位遥控操作3种工作模式为中心,进行了深入的研究与开发。在特殊约束条件下,解决了5自由度机器手逆运动学求解困难的问题。应用“双目立体视觉”技术,解决了爆炸物目标测距的问题。运用观测图像,实现了排爆机器人手爪柔性控制策略,保障了抓取爆炸物的安全,研制出了具有自主知识产权的排爆机器人。
下一本:
计算机网络与通信